产品中心
飞控系统、整机平台与配套软件,覆盖教学科研到行业作业的完整方案
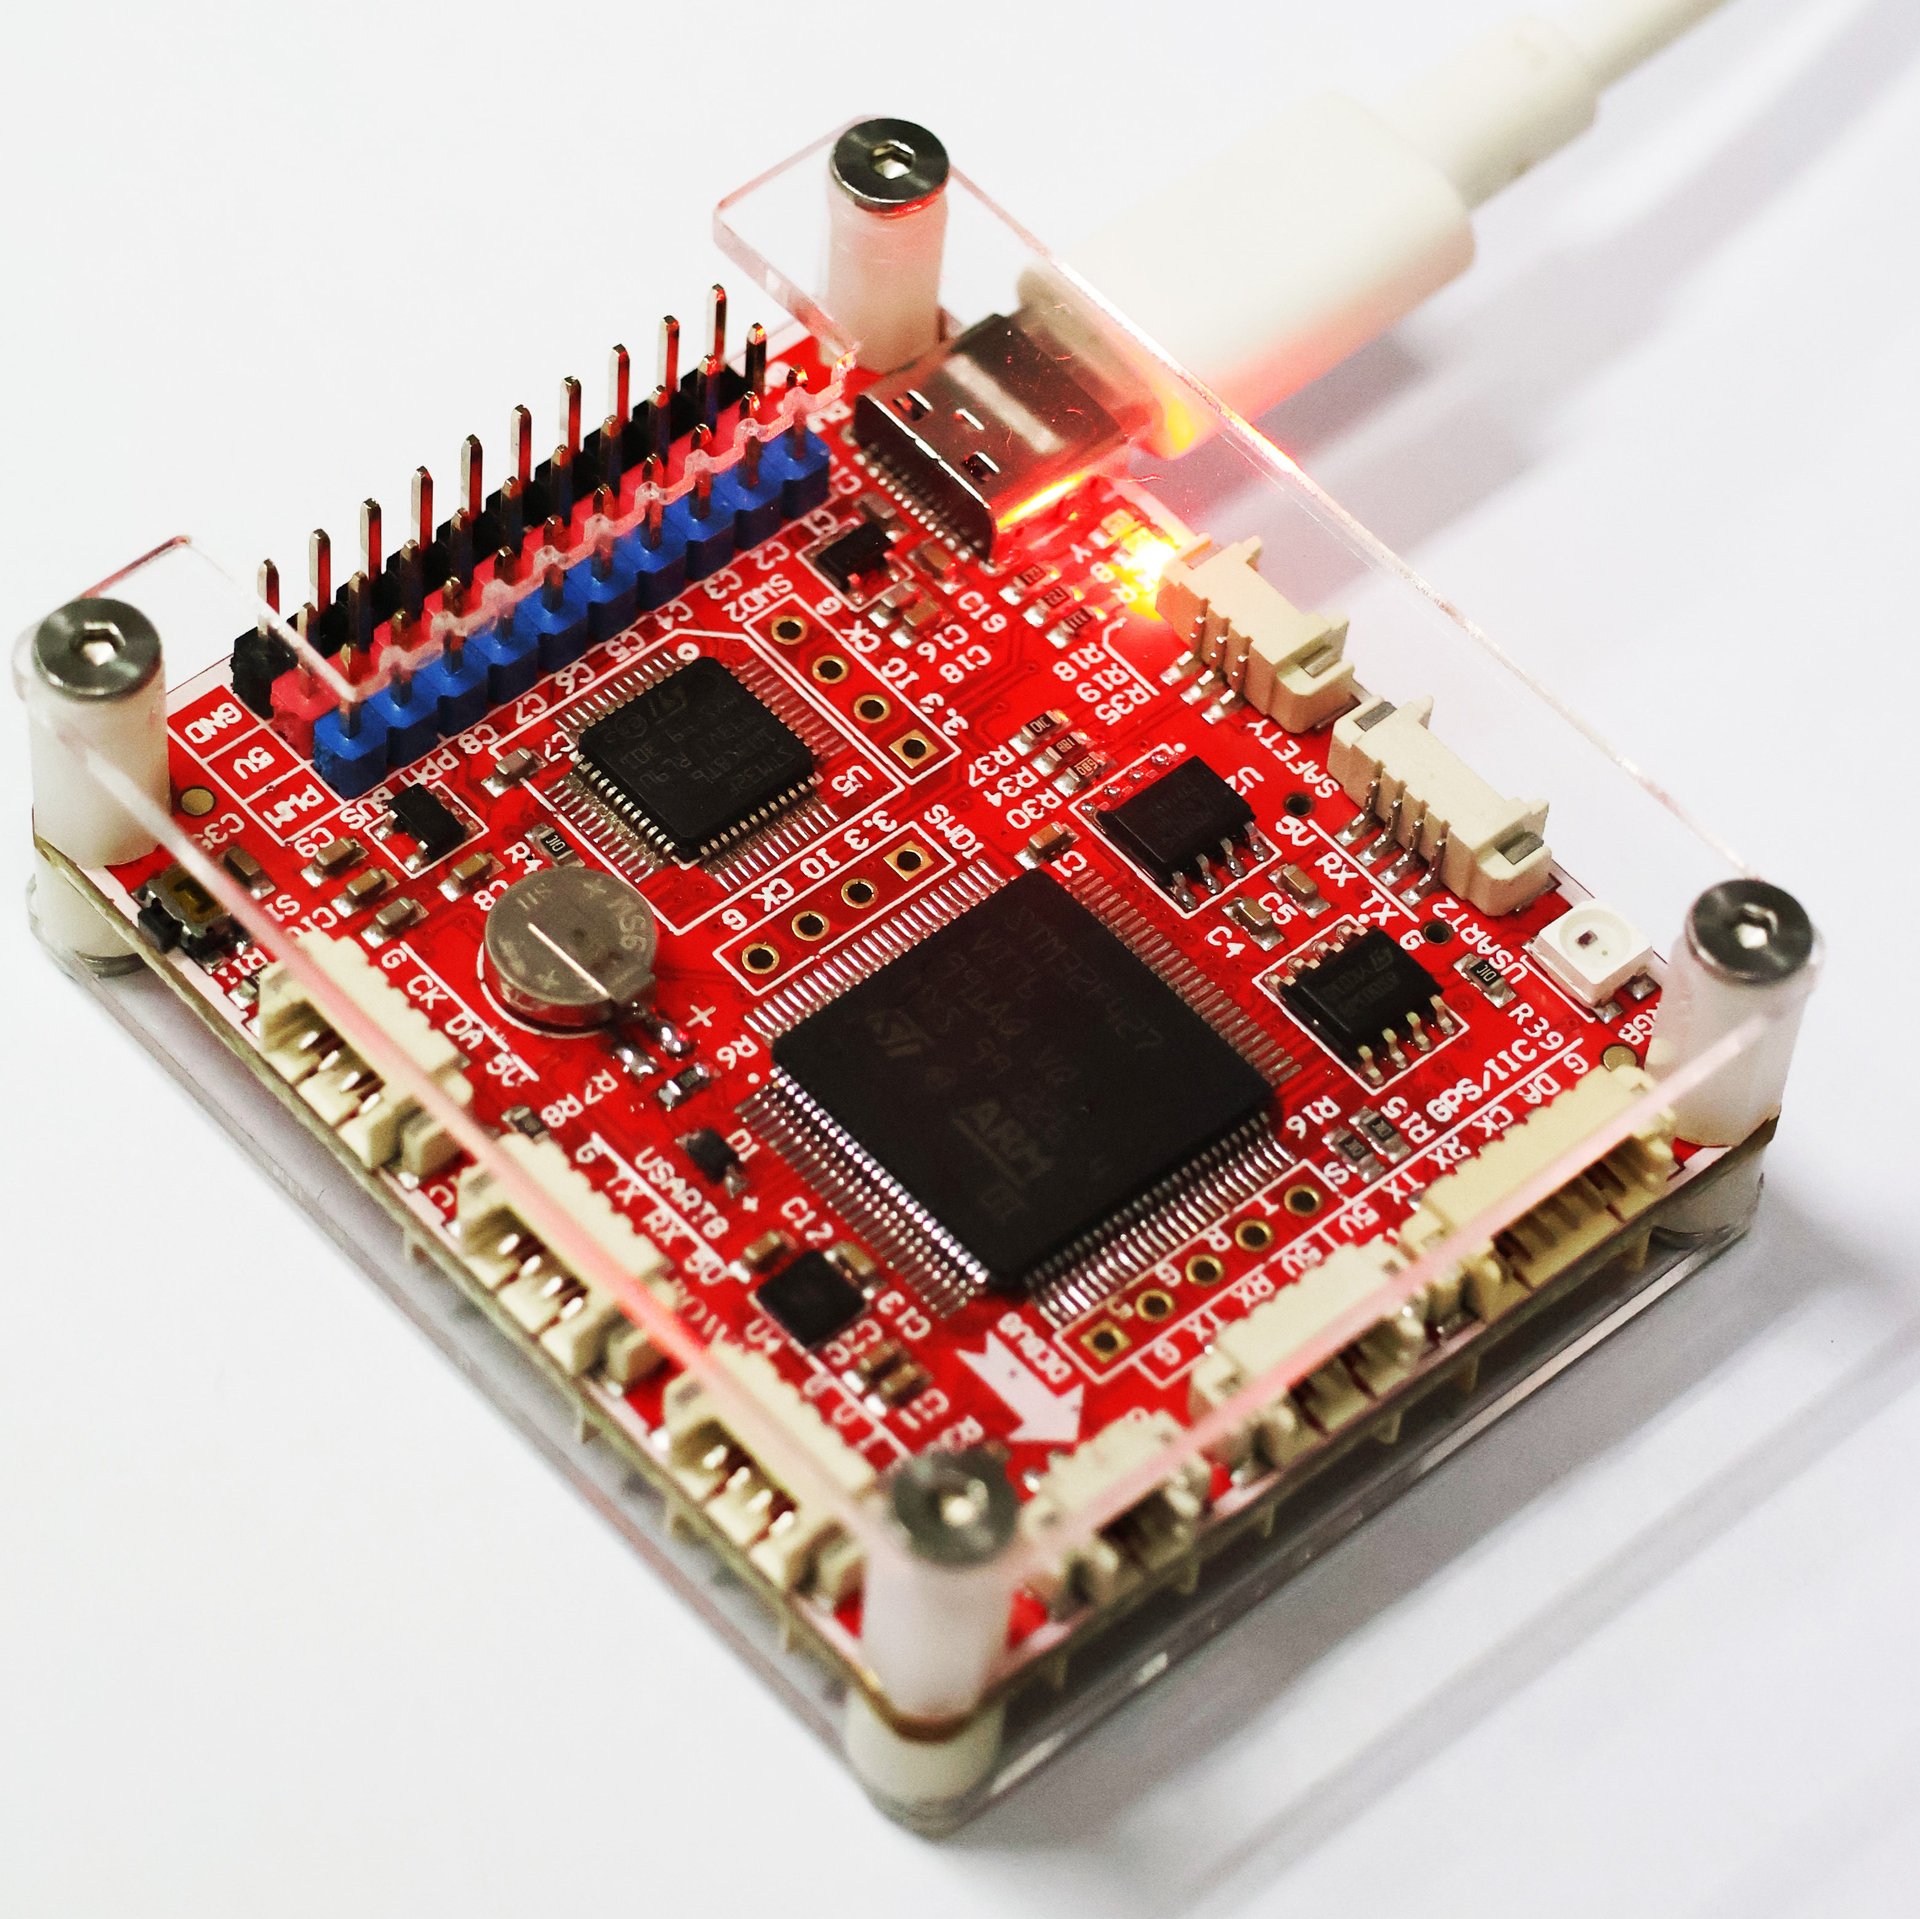
梦创通用PIX飞控飒—兼容Pixhawk 2.4.8 PX4 Ardupilot固件
Mocraft-V3 是梦创科技的学习与科研型飞控系列,汲取开源飞控之王 Pixhawk 的精髓凝练而成,完整兼容 PIX 飞控的全部功能,适配 ArduPilot 与 PX4 固件。V3 作为系列中的经典型号,接口布局经过多轮改进与优化,分区清晰、插拔顺手,调试更为便捷。飞控支持无人机、无人船、无人车等多种载具,适用于飞控算法研究、空中机器人竞赛、全国大学生电子设计竞赛、高校科研课题、企业飞控技术预研以及惯性导航技术研究;同时它还是一块接口丰富的迷你 STM32 开发板,可用于嵌入式系统教学与实践。飒系列飞控自 2013 年起,先后在云南、深圳、广州、北京、南京等地持续测试,历经多次迭代并仍在演进,只为打造性价比最高的学习科研型飞控。
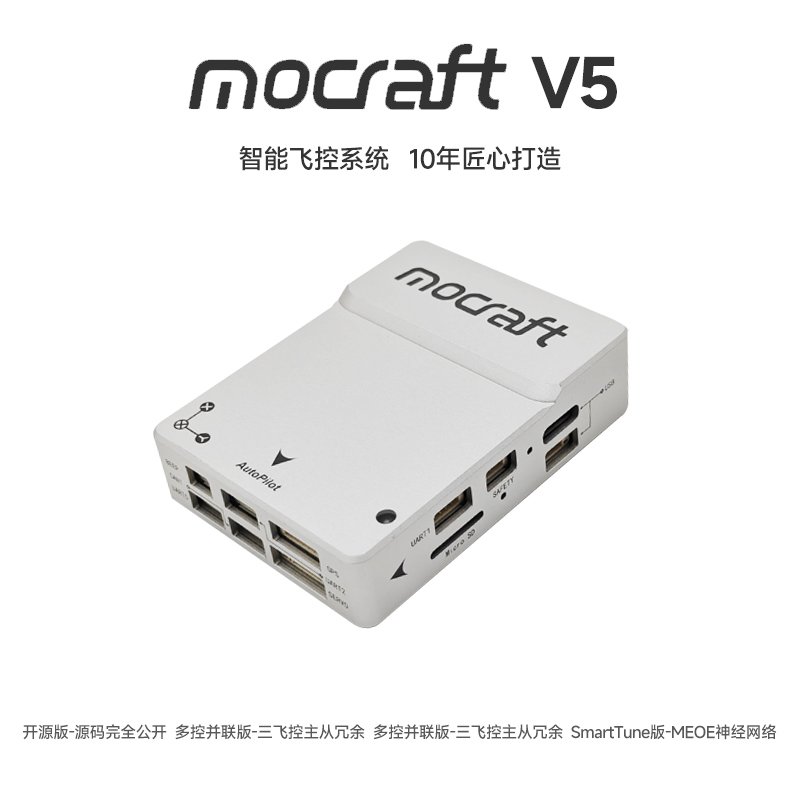
梦创 Mocraft-V5 开源飞控 Pixhawk无人机 Ardupilot PX4
主控采用 STM32H743 高性能 MCU,并由 STM32F103 协处理器承担 I/O 与安全通道任务,配备三组加速度计与陀螺仪、电子罗盘与气压计,在保证开源生态完整兼容的前提下提供稳定可靠的姿态感知能力。整机重量小于 65 g,安装孔位与 Pixhawk 标准兼容,可直接替换既有装机方案。外壳四个侧面分别引出传感器总线、通信串口、CAN 总线、GPS、舵机与主输出排针,接口分区清晰、走线整洁,便于在多种载具上快速集成。功能上V5 在兼容开源飞控全部功能的基础上,进一步拓展 ADRC 控制、编队飞行、视觉跟踪、手势交互、精准降落、感兴趣点绕飞、电子围栏等能力,可支持多旋翼、固定翼、直升机、无人车、无人船等多种载具,广泛用于教学与科研领域
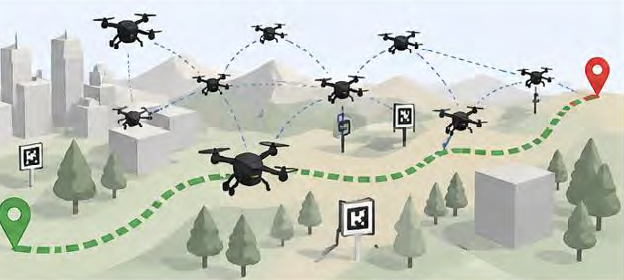
编队飞行系统
多飞控集群设计(类计算机集群),用于载人和大载重无人机,可根据需求定制。目前已配合用户完成轴距4696mm、载重280千克的载人级飞行器适配测试。

飞檐走壁复合飞行器
不但可以正常飞行,还可在垂直外立面和桥梁底部巡航,主要用于桥梁、隧道、大坝、风塔等外立面的抵近式巡检。创新性的复合飞行模式,可实现空中与墙面的无缝切换。

高精度RTK模块
采用UM982方案的高精度定位模块

CAAC教培无人机
轴距为800mm,续航时间25-30分钟,载重10千克左右。搭载高精度RTK和考试系统,拥有10余种飞行模式,具有定速巡航、"8"字绕飞、一键急停、一键返航、电子围栏等功能。专为CAAC考试培训设计。

笼式无人机"灵笼"
笼形无人机,搭载激光雷达,可在管道和狭窄空间内飞行,飞行的同时可对场景进行三维建图。适用于管道巡检、室内测绘等特殊场景应用。

教学用科研四旋翼飞行器
轴距为390mm,续航时间20分钟,载重500克左右。拥有10余种飞行模式,具有航点规划、视觉目标跟踪、一键降落、感兴趣点绕飞、一键返航、电子围栏等功能。适用于高校实验室教学和科研项目。
没有找到匹配的产品